
Futteranschieberoboter (LiDAR- und visionsbasierte Navigation)
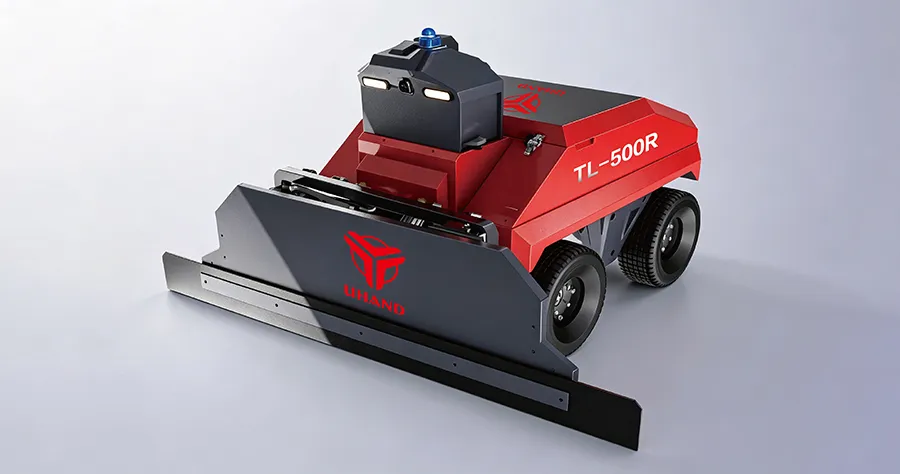
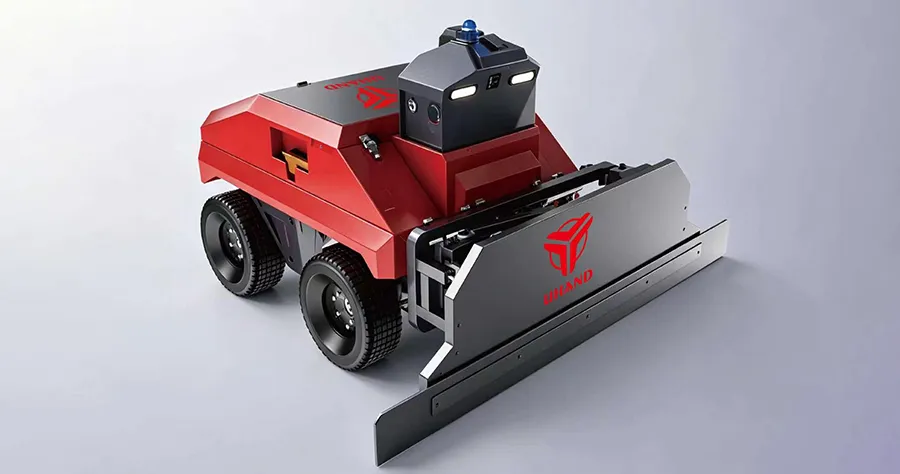
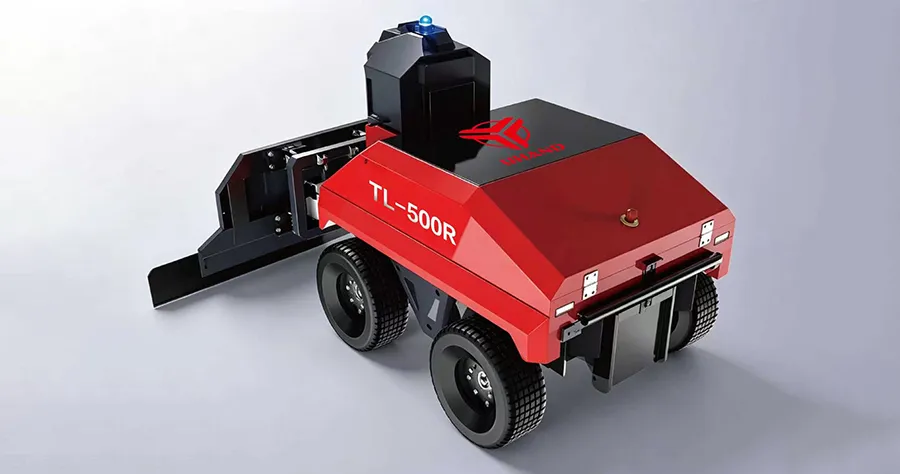
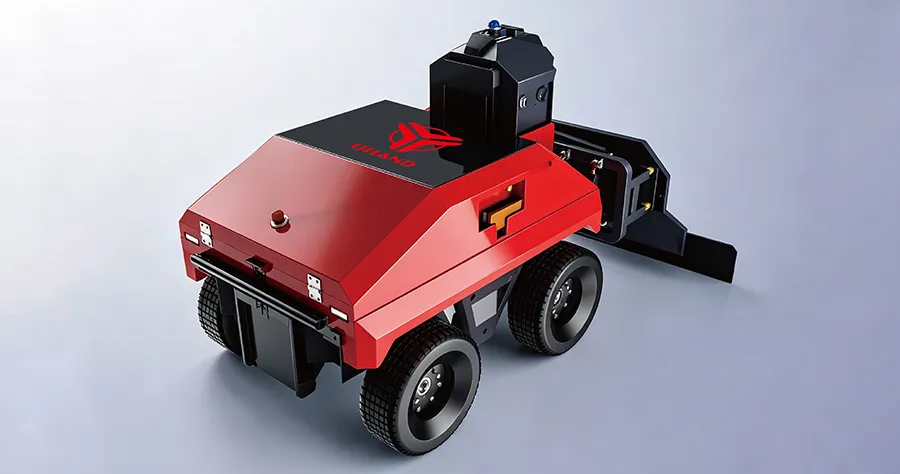
Der TL-500R Futteranschieberoboter ist eine autonome Maschine zum Nachschieben von Futter, die für Milchviehbetriebe entwickelt wurde. Er fährt entlang der Futtergänge und schiebt Futter, das die Kühe außer Reichweite geschoben haben, zurück an den Futtertisch. Dadurch bleibt das Futter den ganzen Tag über erreichbar, während Futterverluste und der Bedarf an häufigem manuellem Nachschieben reduziert werden.
Der Futteranschieber kombiniert LiDAR, Bildverarbeitung, Inertialnavigation und RTK-Positionierung, um voreingestellten Routen und Zeitplänen ohne Führungsschienen, Magnetstreifen, Reflektoren oder eine Basisstation vor Ort zu folgen. Die Positionierwiederholgenauigkeit beträgt ca. 5 cm, die maximale Schiebegeschwindigkeit 120 m/min. Das Schieberschild ist bis zu 1,8 m breit. Ein Gerät kann bis zu 16 Ställe bedienen; das Futternachschieben kann bis zu einmal pro Stunde eingeplant werden. Zu den Betriebsarten gehören planmäßiger Automatikbetrieb, durch die Fütterung ausgelöster Betrieb, manueller Start und Fernstart.
Für einen sicheren Betrieb in der Nähe von Personen, Rindern und Fahrzeugen nutzt der Roboter berührungsempfindliche Kollisionssensoren und einen Not-Aus-Taster. Er kann anhalten, Hindernisse umfahren und den Betrieb fortsetzen, sobald der Weg frei ist. Die Maschine verfügt über die Schutzart IP56 und ist für Betriebstemperaturen von −30 °C bis 70 °C ausgelegt.
Der Roboter wird von einer Lithium-Eisenphosphat-Batterie (LiFePO₄) mit 51,2 V und 100 Ah sowie einer Energiekapazität von ca. 5,12 kWh versorgt. Mit einer Ladung kann er mehr als 12 Stunden kontinuierlich betrieben werden. Das automatische kabellose Laden macht das Anschließen eines Ladekabels überflüssig, und nach einer Stromunterbrechung kann der Roboter den Betrieb automatisch wieder aufnehmen.
- Automatische Anpassung der Futterschiebedistanz
- Videowiedergabe und ferngesteuerte Live-Videoüberwachung
- Fernsteuerung über ein Mobilgerät
- Futtererkennung, Rückmeldung zur Futteraufnahme und Überwachung von Futterresten
- Fernüberwachung der Anlagensicherheit
- Automatische Einstellung des Schieberschilds: Im Stall wird das Schild abgesenkt, außerhalb des Stalls angehoben und sein Winkel entsprechend den Futterbedingungen angepasst
- Rot-/Grün-Signalleuchten an Stalleinfahrten zur Abstimmung mit Futtermischwagen
- Optionale Rolltorsteuerung
- Optionale Netzwerkanbindung für Installationen im Ausland
- Optionale WLAN-Anbindung
| Modell | |
| Gesamtabmessungen (L × B × H) | 1666 mm × 1793 mm × 1180 mm |
| Maschinengewicht | 450 kg |
| Abmessungen und Reichweite des Schieberschilds | Breite ≤ 1,8 m; Höhe ≤ 0,6 m; Schiebedistanz ≤ 1,8 m |
| Maximale Futterschiebegeschwindigkeit | 120 m/min |
| Maximaler Steigungswinkel | 15° |
| Betriebstemperatur | −30 °C bis 70 °C |
| Betriebszeit unter Last | ≥ 12 h |
| Standby-Zeit | ≥ 1 Woche |
| Navigationssystem | LiDAR + Bildverarbeitung + IMU + RTK |
| Fahrwerksantrieb | Allradantrieb mit zwei Motoren |
| Hindernisvermeidung | LiDAR + Bildverarbeitung |
| Futterschiebemechanismus | Schieberschild-Ausführung |
| Schutzart | Maschine: IP56; Steuerung: IP65 |
| Routenplanung | Automatische Routenplanung auf Grundlage der Gesamtroute |
| Betriebsarten | Planmäßiger Automatikbetrieb / manueller Start / Fernstart |
| Batteriespezifikation | ≥ 51.2 V, 100 Ah |
| Lademethode | Automatisches kabelloses Schnellladen |
| Ladezeit | 20 %–100 % in ca. 4 h (220 V AC, ≤ 2 kW) |
| Benutzerdefinierte Routeneinstellung | Unterstützt |
| Zusatzleistungen | 24-Stunden-Fernüberwachung |
- Offline-Warnmeldung
- Störungsalarm
- Arbeitsleuchten und Betriebsstatusanzeigen
- Rückseitiger berührungsempfindlicher Sicherheitssensor
- Warnmeldung bei niedrigem Batteriestand
- Benachrichtigungen per SMS und Telefonanruf
- Hindernisvermeidung für Fußgänger, Elektrofahrzeuge und andere Hindernisse
- Überwachung des Betriebsstatus des Roboters
- Überwachung des Abschlusses von Futterschiebeaufgaben
- Echtzeitüberwachung von Batteriestand, zurückgelegter Strecke und Betriebszeit
- Live-Video von der Bordkamera
- Alarmbenachrichtigungen
- Aufgabenprotokolle: Futterschiebezeit, Route und Stromverbrauch